국립공원 권역을 촬영한 0.3m급 위성영상 패치에서 고사목(dead tree) 개체를 검출하는 과제입니다. 자연색 RGB와 함께 적색·적색경계·근적외 밴드가 같은 격자로 제공되어 식생지수를 직접 계산할 수 있습니다. 입력은 침엽수림을 담은 256×256 패치이고, 정답은 고사목 개체마다 그려진 회전 직사각형입니다. 판독과 레이블링은 자연색 RGB 영상을 기준으로 이루어졌으며, 같은 위치의 분광 밴드가 별도 폴더로 함께 제공됩니다. 아래는 학습 데이터에 포함된 실제 패치 한 장입니다.
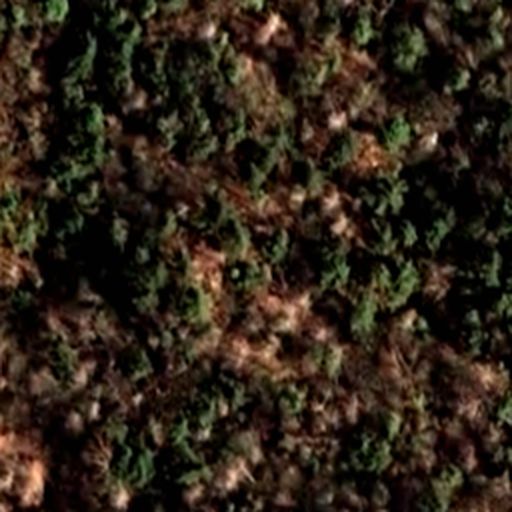
학습 데이터에는 촬영 시기와 센서가 다른 장면이 포함되어 있어 색감과 질감 차이가 있습니다. 쓰러진 채 고사한 개체는 가늘고 긴 형태의 박스로 나타날 수 있습니다.
학습 데이터는 영상과 레이블이 파일명(patch_id)으로 1:1 대응하는 단순한 구조입니다. 다섯 폴더 모두 같은 patch_id 114장으로 짝을 이룹니다.
train/
├── images/<patch_id>.png     256×256 RGB 3채널 8bit  ← 레이블 기준 영상
├── labels/<patch_id>.json    정답 회전 박스
├── nir/<patch_id>.png        근적외   1채널 16bit
├── red/<patch_id>.png        적색     1채널 16bit
└── rededge/<patch_id>.png    적색경계 1채널 16bit

    예) images/C02_legion2026_p03_r02c01.png
labels/C02_legion2026_p03_r02c01.json{
"image": "C02_legion2026_p03_r02c01.png",
"patch_id": "C02_legion2026_p03_r02c01",
"width": 256, "height": 256, "gsd_m": 0.3,
"scene": "C02_legion2026", "date": "2026-04-11",
"boxes": [
{ "id": "n001", "cls": "dead_tree",
"pts": [[66.85, 185.63], [73.12, 185.63],
[73.12, 195.29], [66.85, 195.29]] },
{ "id": "b006", "cls": "dead_tree",
"pts": [[14.4, 110.7], [28.6, 110.7],
[28.6, 114.8], [14.4, 114.8]] }
]
}필드 | 설명 |
|---|---|
pts | 회전 직사각형의 꼭짓점 4점(시계방향, 패치 픽셀좌표). 축과 나란한 박스도 같은 4점 형식입니다. 좌표는 [0, 256] 범위로 클리핑되어 있습니다 |
cls | 항상 |
scene, date | 촬영 장면 식별자와 촬영일. 학습 데이터에만 제공되며 평가 입력에는 없습니다 |
모든 패치는 0.3m급 상용 초고해상도 위성영상에서 생성되었습니다.
images/: 자연색 RGB. 고해상 전정색(PAN) 영상과 저해상 다중분광(MS) 영상을 융합(팬샤픈)해, 다중분광의 적·녹·청을 전정색 해상도로 끌어올린 것입니다. 정답 박스는 이 영상을 기준으로 판독되었습니다
8bit 변환: 원본 16bit 화소값을 장면 단위 2~98% 백분위 스트레치(하한은 밴드별, 이득은 RGB 공통)로 8bit에 담았습니다. 따라서 화소값은 절대 방사량이 아니며, 장면(촬영 시기)마다 밝기·색감 분포가 다릅니다
촬영 시기: 학습 데이터는 2023년~2026년 봄철(4~6월)에 촬영된 장면들로 구성됩니다
자연색 RGB와 별개로, 같은 위치·같은 격자에서 잘라낸 적색·적색경계·근적외 3밴드를 단일채널 16bit PNG로 함께 제공합니다. 네 폴더는 같은 patch_id로 화소 단위 정합하며, 사용 여부는 참가자 선택입니다. 세 분광 밴드의 화소값은 대기상단(TOA) 반사율 × 10000을 정수로 담은 것입니다. 즉 반사율 = 화소값 / 10000이며, 밴드와 장면에 관계없이 같은 물리량입니다. 0은 유효영역 밖(nodata) 전용입니다. 스케일 10000이 분자·분모에서 상쇄되므로, 저장된 정수값으로 정규화지수를 그대로 계산하면 됩니다. 분광 3밴드는 원본 다중분광 해상도를 0.3m 격자에 맞춰 보간한 것으로, 공간 상세는 RGB보다 낮습니다.
폴더 | 내용 | 자료형 |
|---|---|---|
images/ | 자연색 RGB (팬샤픈) | 3채널 8bit |
red/ | 적색 | 1채널 16bit |
rededge/ | 적색경계(red edge) | 1채널 16bit |
nir/ | 근적외(NIR) | 1채널 16bit |
*학습 데이터는 페이지 최하단 ‘추가 데이터’ 란에서 다운로드 가능
제출된 코드는 환경변수 AIF_INPUT_DIR가 가리키는 폴더에서 아래를 읽습니다. 밴드 구성과 화소값 규약은 학습 데이터와 동일합니다.
AIF_INPUT_DIR/
├── patches.csv              평가 대상 패치 목록
├── images/<patch_id>.png    256×256 RGB 3채널 8bit
├── red/<patch_id>.png       적색     1채널 16bit
├── rededge/<patch_id>.png   적색경계 1채널 16bit
└── nir/<patch_id>.png 근적외 1채널 16bitpatches.csv는 patch_id 단일 컬럼으로, 추론 대상 패치의 전체 목록입니다. 평가 patch_id는 p0001, p0002 같은 익명 연번입니다(영상 파일은 images/p0001.png 형태). 모든 패치는 256×256, 0.3m급으로 규격이 동일합니다. 레이블의 scene·date 같은 도메인 힌트는 평가 입력에 제공되지 않습니다.
정답 박스 집합을 G, 제출된 예측 박스 집합을 D라 할 때, 패치별로 예측 박스를 score 내림차순으로 정렬해 회전 폴리곤 IoU가 0.30 이상인 미매칭 정답 중 IoU가 최대인 것과 1:1로 매칭합니다. 이렇게 만들어진 매칭 쌍의 집합을 M이라 하면, 정밀도와 재현율은 매칭 개수가 아니라 매칭 IoU의 합으로 계산됩니다.
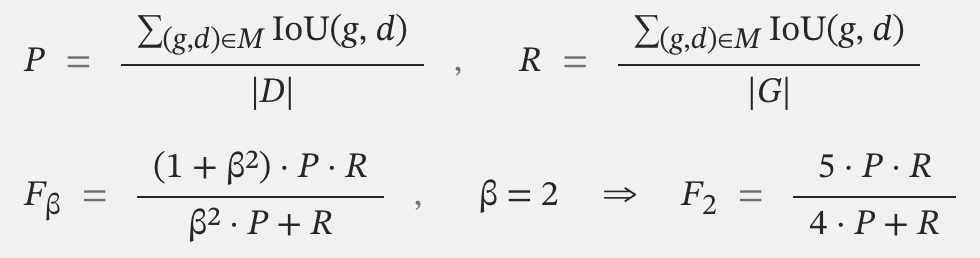
매칭된 개체도 IoU만큼만 분자에 반영되므로, 개체를 찾았어도 형상이 어긋나면 그만큼 감점됩니다
매칭되지 않은 예측(오검출)은 |D|를, 매칭되지 않은 정답(누락)은 |G|를 키워 자연히 벌점이 됩니다
β = 2이므로 재현율(놓친 고사목)에 정밀도의 4배 가중이 걸립니다
면적이 0인 퇴화 박스는 예측 수에서 제외되며, 점수는 전체 박스를 합산(micro)해 계산됩니다
제공되는 학습 데이터(영상·레이블)는 본 대회 참가 목적으로만 사용할 수 있으며, 대회 외 재배포·전재·공개를 금합니다
학습 데이터의 정답은 전문 판독을 거친 것이지만, 위성영상 판독 특성상 경계가 모호한 개체가 존재할 수 있습니다
평가 입력에 없는 patch_id로 결과를 제출하면 채점이 실패합니다. patches.csv의 목록을 기준으로 추론해야 합니다
==============================================================================================================================================